Robot - Robotik Otomasyon
Robotik kaynak sistemleri ve kaynak hücreleri
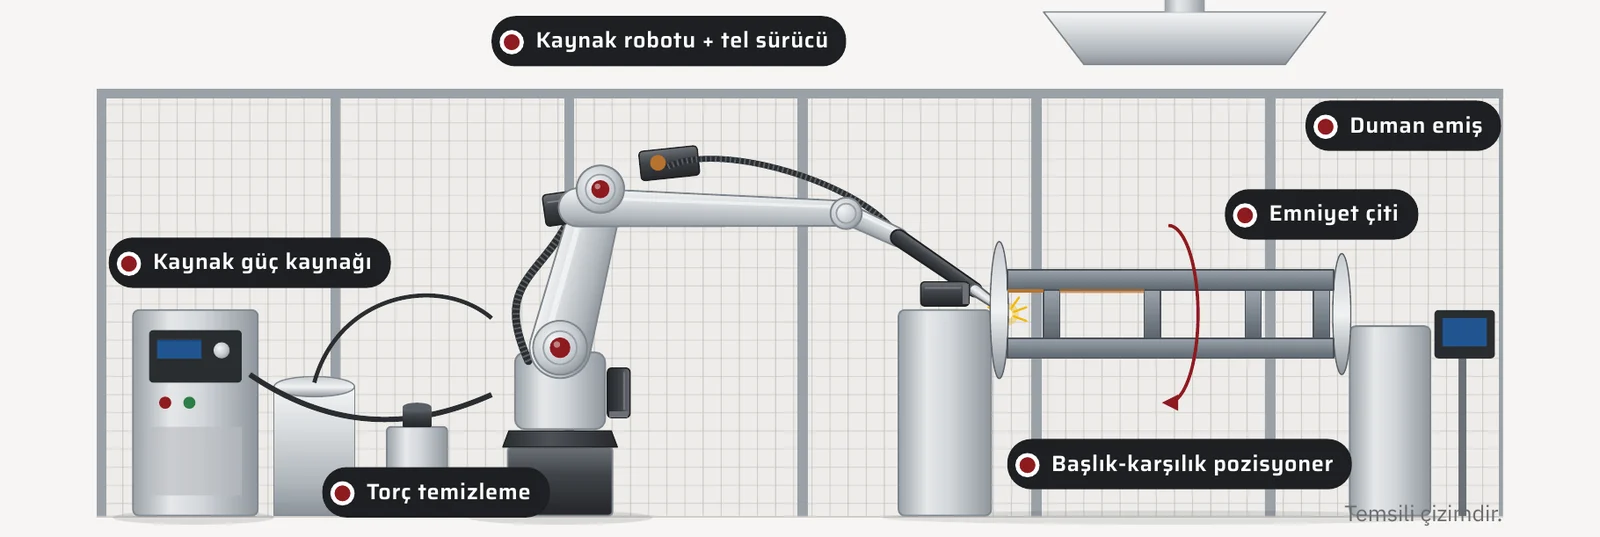
AOM, Ankara'da kaynak robotu hücrelerini ve harici sistemlerini — pozisyoner, lineer eksen, kolon-bom, rotatör, fit-up hattı, dairesel kaynak sistemi ve fikstürü — tek elden tasarlar, kendi mekanik atölyesinde üretir ve devreye alır. Her proje, erişim, çarpışma ve çevrim süresinin doğrulandığı bir simülasyonla başlar. Ankara merkezli AOM'dan Türkiye geneline satış ve teklif.
- 500 kg'a kadar pozisyoner ve bom ucu taşıma kapasitesi
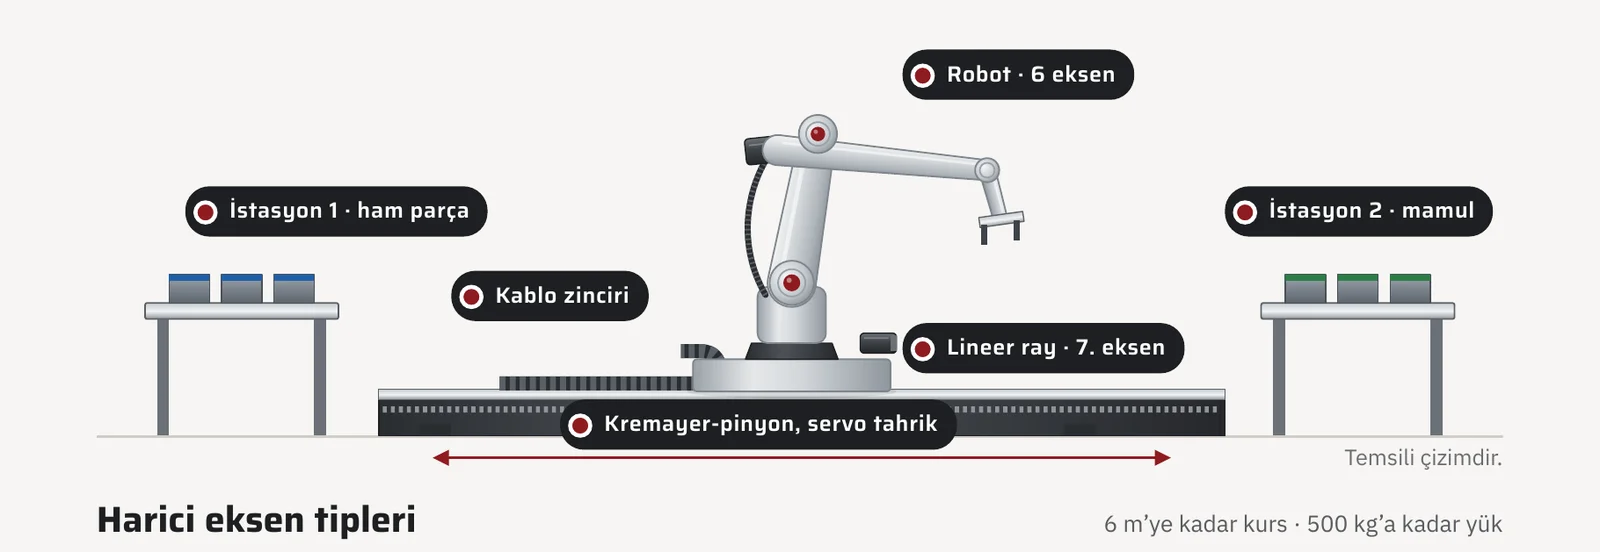
- 6 m'ye kadar harici eksen ve bom erişimi
- Kendi mekanik atölyemizde imalat
- Robot satışı sonrası ücretsiz robot ve pendant eğitimi
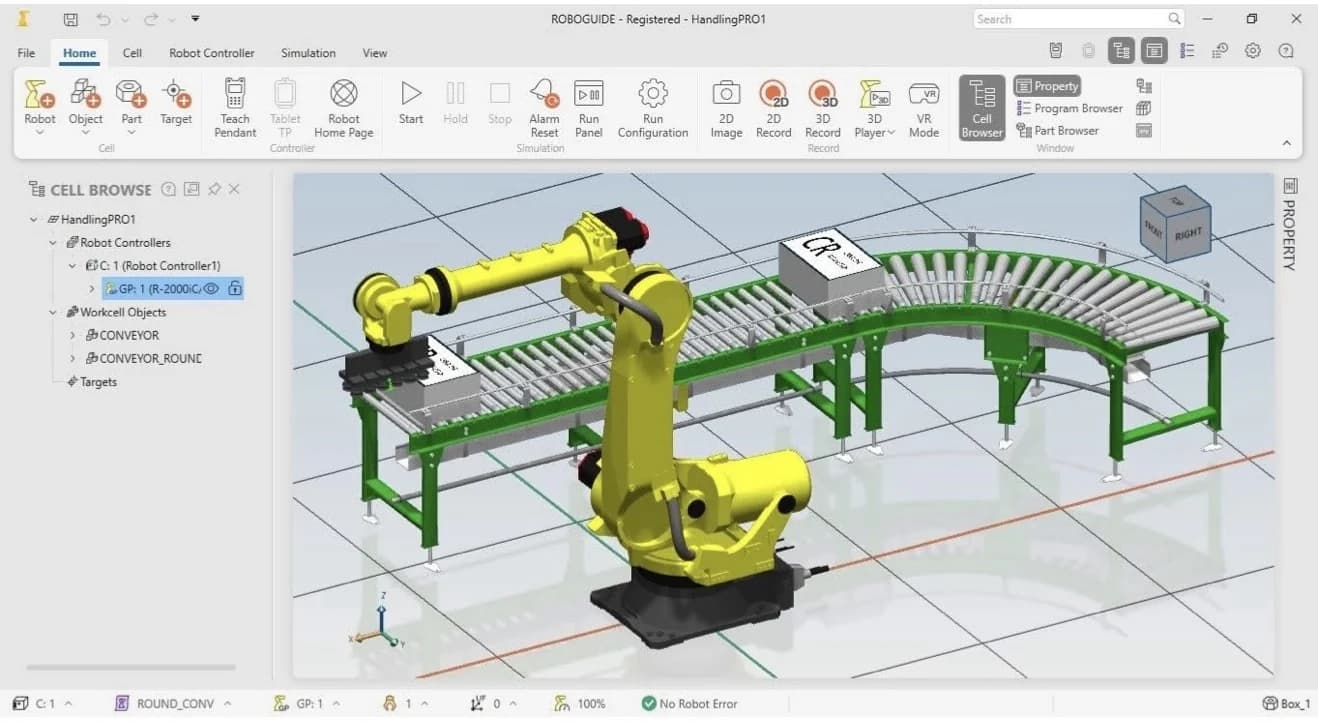
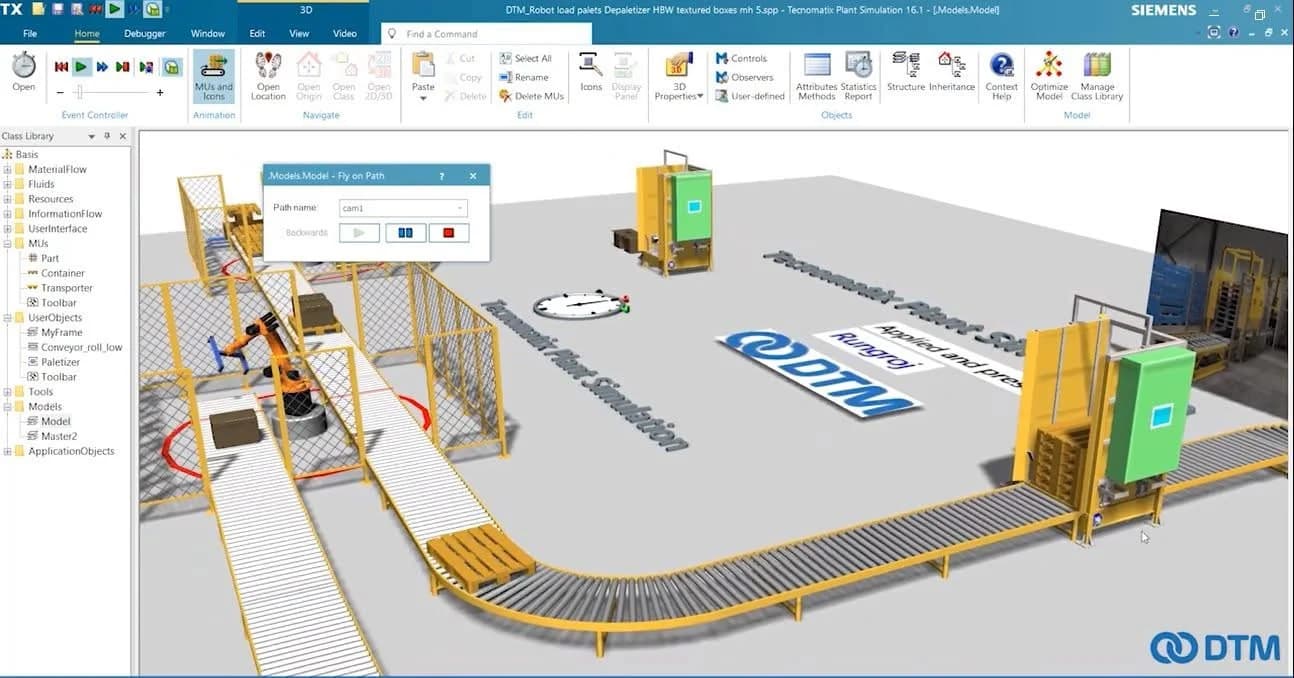
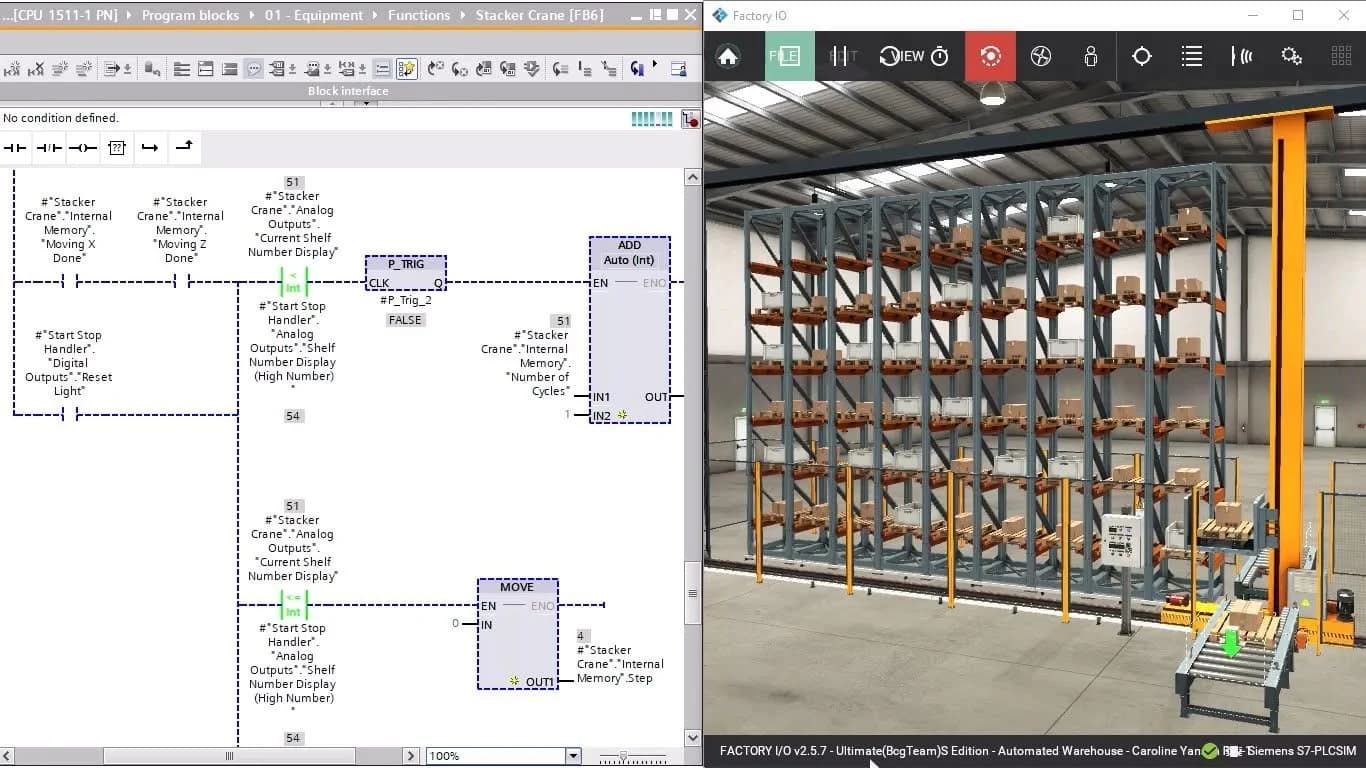
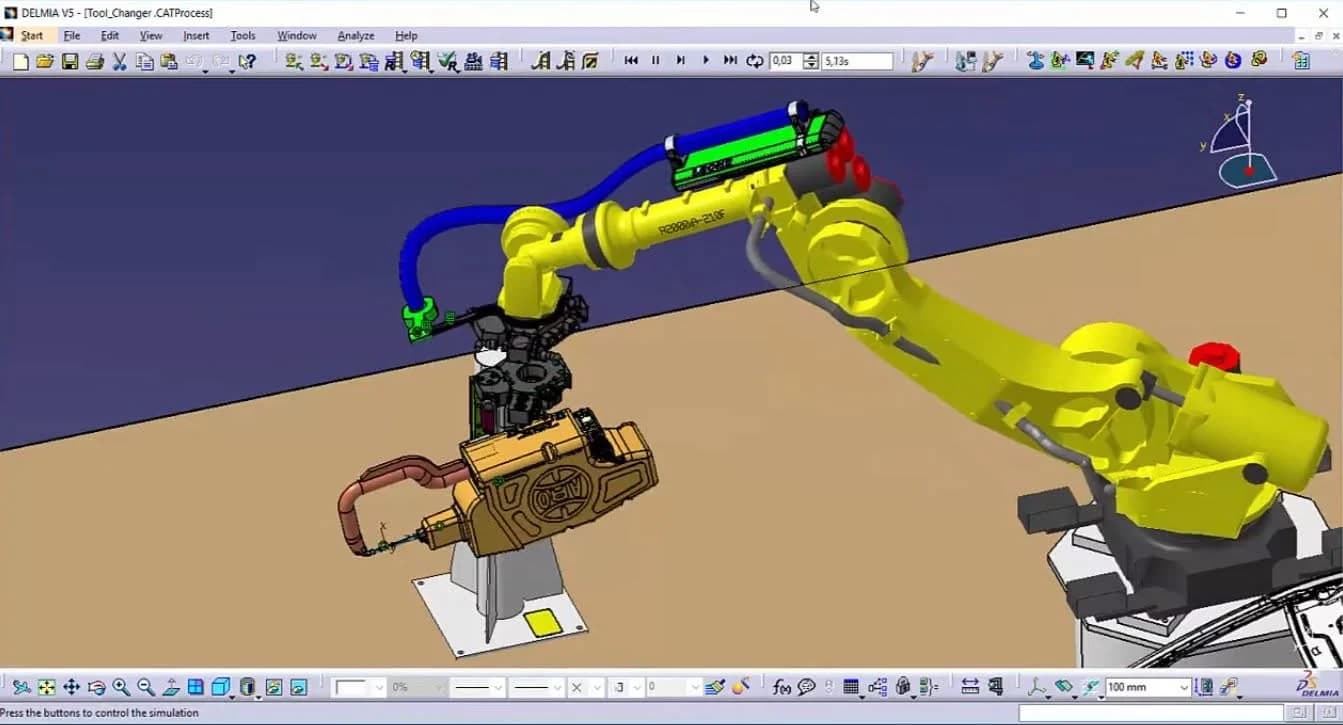
Mühendislik ve simülasyon yazılımlarımız
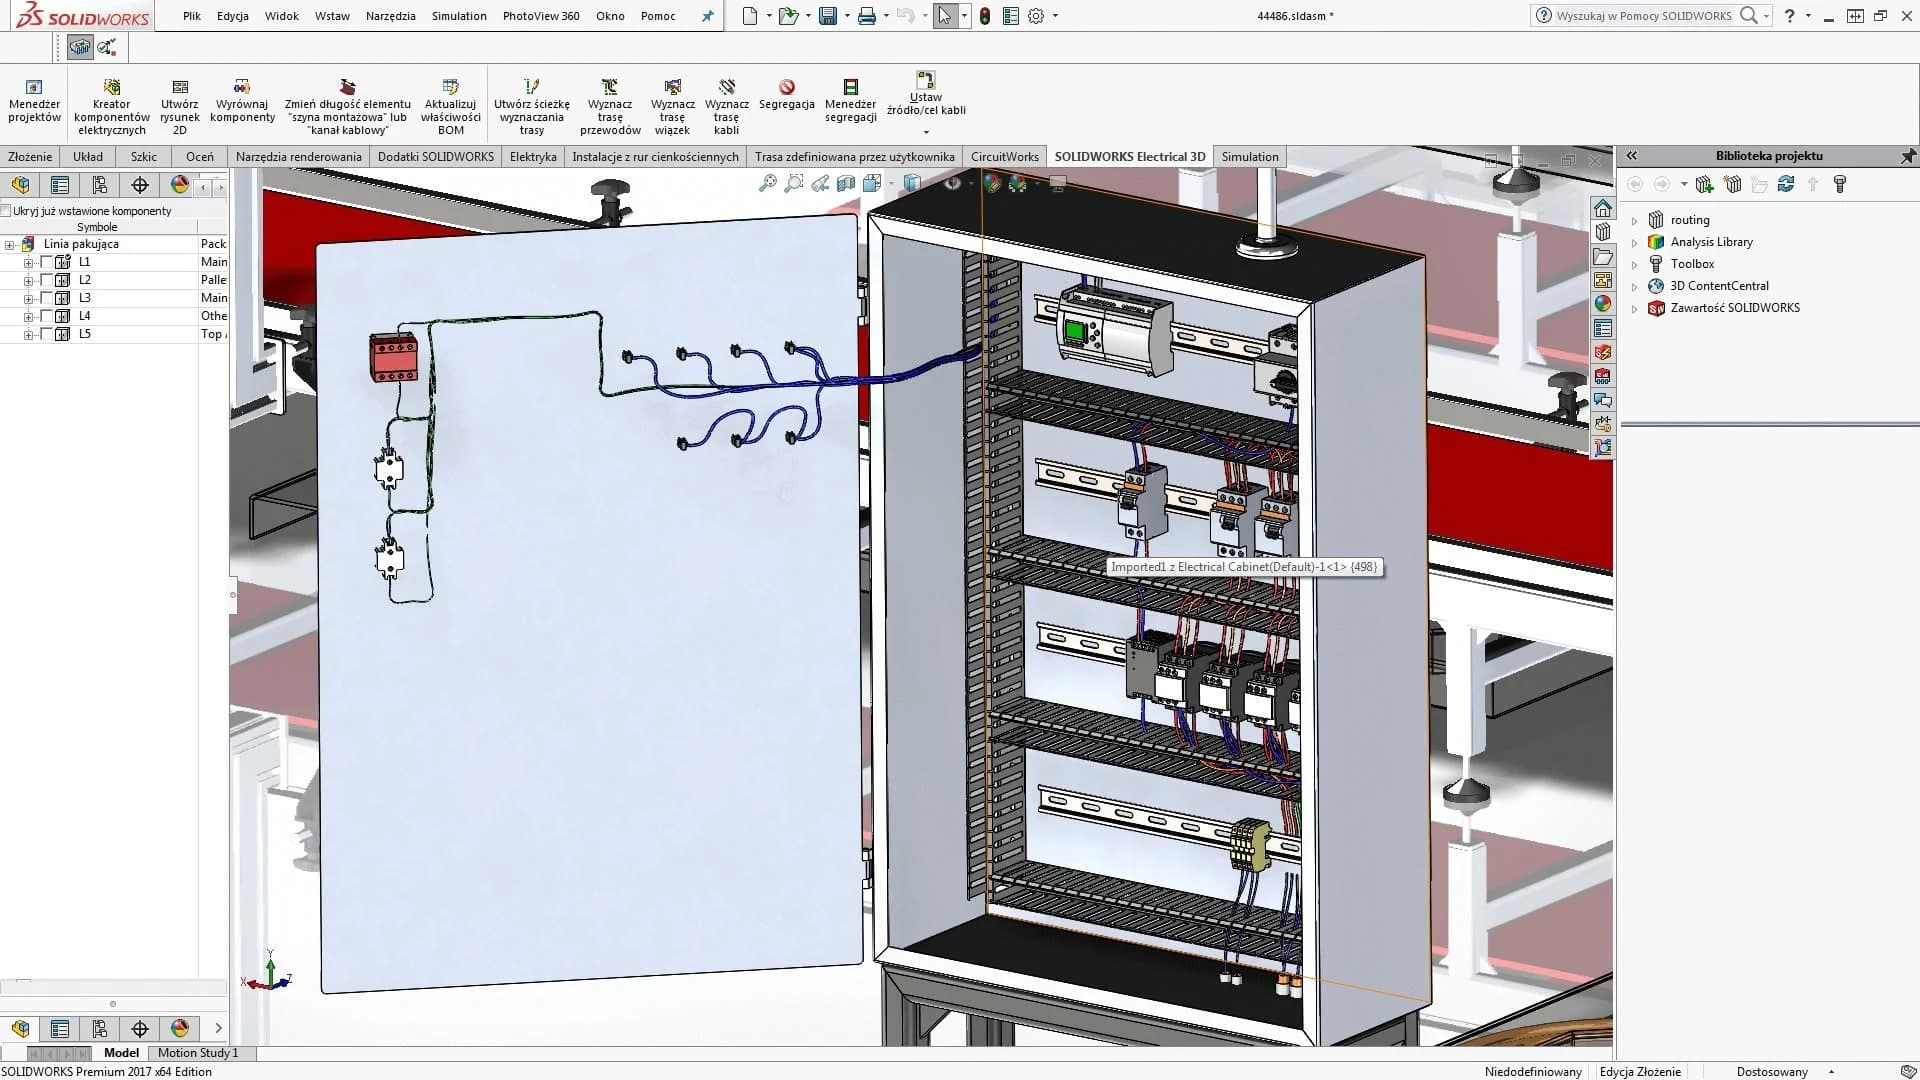
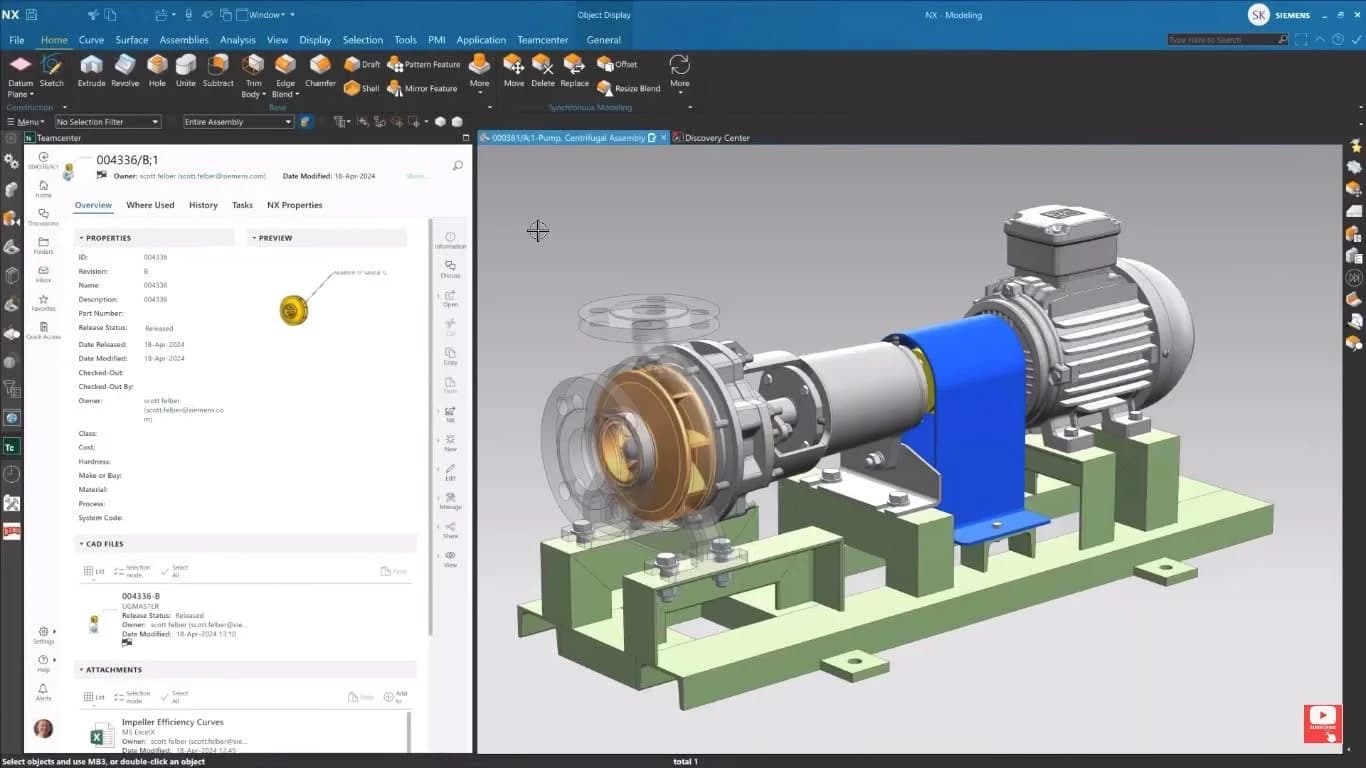
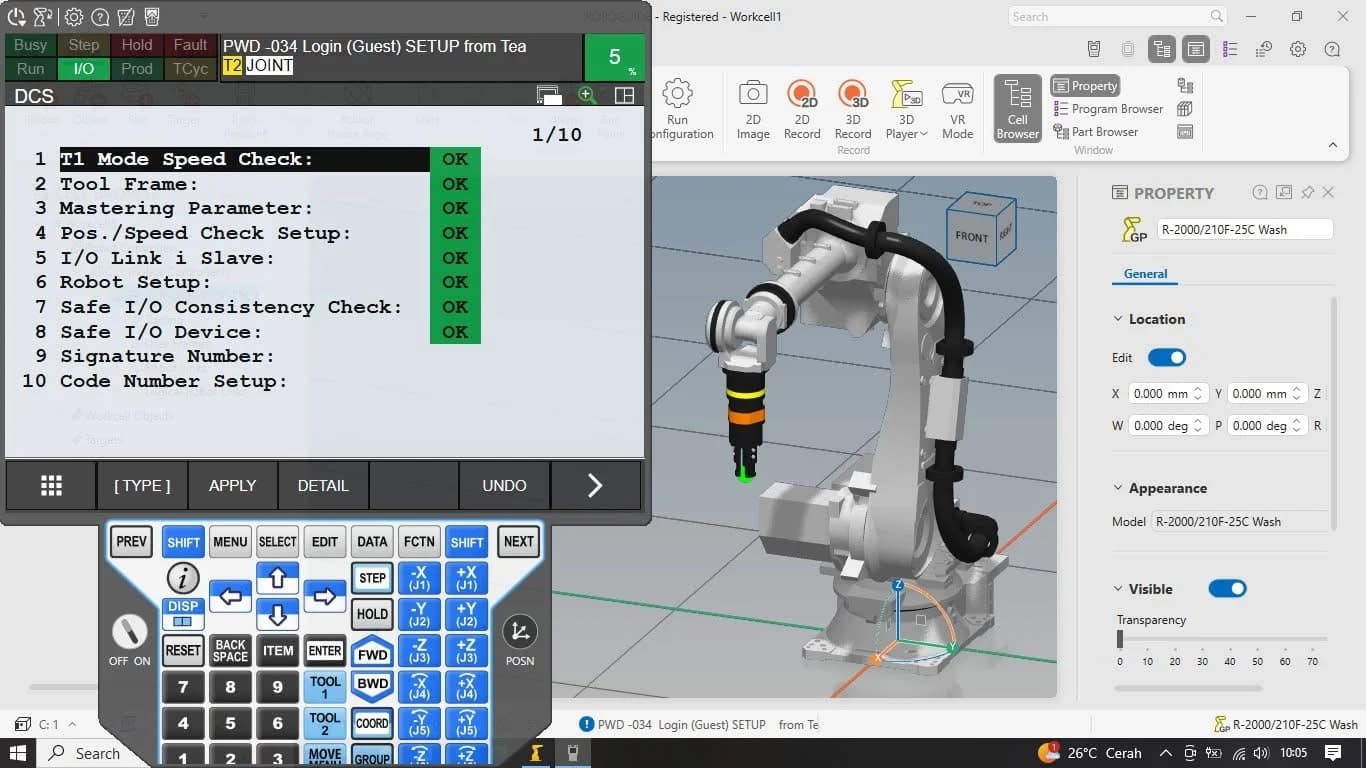
Robot hücresini sahada kurmadan önce sanal ortamda doğruluyoruz: mekanik ve elektrik tasarımından robot offline programlamaya, PLC test etmeye ve hat simülasyonuna kadar kullandığımız başlıca mühendislik yazılımlarından birkaç kare.
Neler yapıyoruz
MIG/MAG, TIG, punta, tozaltı ve plazma kaynak ve kesme prosesleri; hücre tasarımı, imalat, robot entegrasyonu ve devreye alma.
Tek eksenli döner tabla, iki eksenli (eğme + döndürme), pivot tipi, hidrolik yükseltmeli ve başlık-karşılık pozisyonerler; 500 kg'a kadar, 1–3 eksen.
Taban lineer rayı, portal (gantry), kolon-kol ve konveyör takibi; 6 m'ye kadar kurs, 500 kg'a kadar yük. Robotla tek program, tek hareket olarak koordineli çalışır.
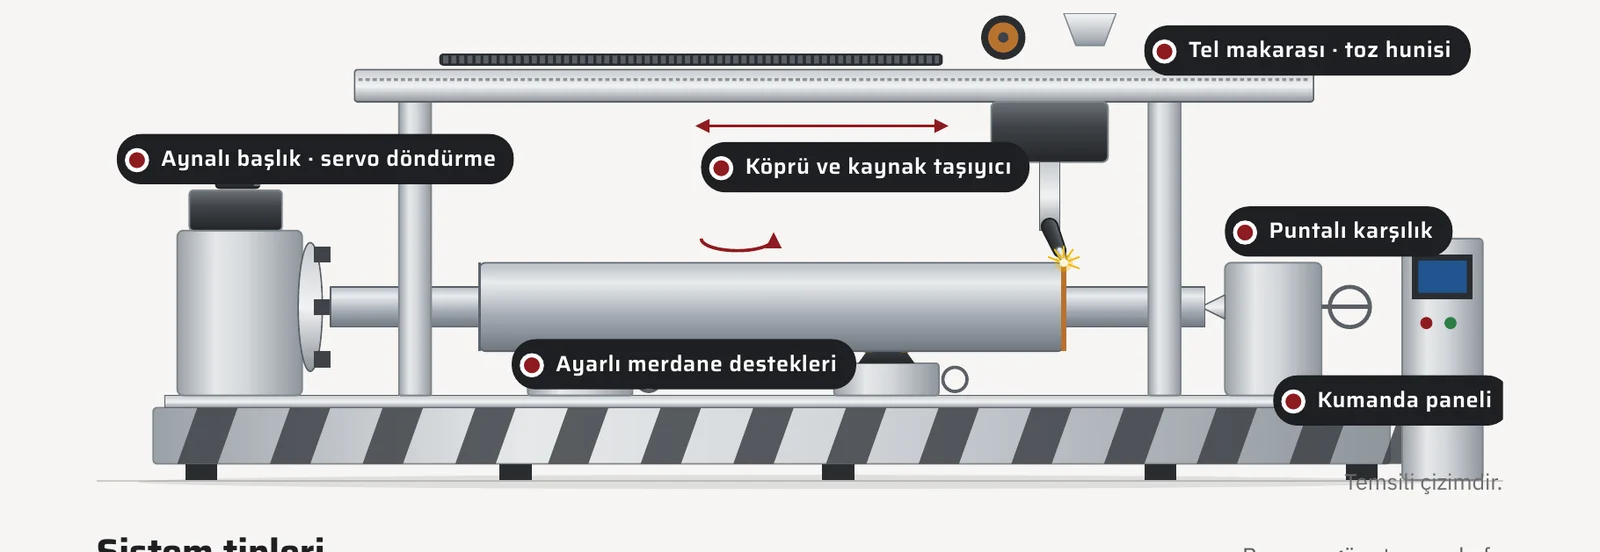
Tank, boru ve kule gibi büyük silindirik parçalar için kolon-bom manipülatörü ve konveyörsel, kendi ağırlıklı veya özel tip rotatörler.
Ray üzerinde veya sabit fit-up istasyonları, hidrolik hizalama ve fit-up kafalı hatlar; boru ve gövde parçalarını kaynağa hazır hizalar.
Dairesel MIG/MAG, dairesel tozaltı, dairesel TIG ve çok torçlu (opsiyon) sistemler; mil, flanş ve silindir dikişlerinde 6 m'ye kadar parça uzunluğu, 500 kg'a kadar parça ağırlığı.
3-2-1 konumlama ve sensörlü kıskaç sırasıyla kartezyen fikstür, döner fikstür, hızlı değişim plakası ve robot tutucu tasarımı; imalatı kendi atölyemizde yapılır.
Hücre kurmadan da çalışırız: parça ve fikstür tasarımı ile mevcut robotlarınıza yeni parça programı ve program iyileştirme hizmeti veririz.
Yedi adım, tek sorumlu
Her proje, erişim, çarpışma ve çevrim süresi doğrulanan bir simülasyonla başlar.
- 01İhtiyaç ve parça analizi
- 02Proje öncesi simülasyon
- 03Mekanik tasarım
- 04İmalat ve montaj, kendi atölyemizde
- 05Elektrik ve kontrol
- 06Kalibrasyon ve programlama
- 07Devreye alma ve eğitim
Kimlerle çalıştık
Savunma, havacılık ve ağır sanayide hassasiyet ve tekrarlanabilirlik beklentisi en yüksek kuruluşlarla çalışıyoruz. Proje ayrıntıları gizlilik anlaşmaları kapsamındadır; başlıca referanslarımızı ana sayfada görebilirsiniz.
Sıkça sorulan sorular
Parça çizimleri veya numuneler, yıllık adet ve hedef çevrim süresi yeterli. Bunlarla simülasyon yapar, erişimi ve çevrim süresini proje öncesinde doğrularız.
Evet. Kaynak fikstürü ve tutucu tasarımını 3-2-1 konumlama ve sensörlü kıskaç sırasıyla kendi mühendisliğimizle yapar, imalatını kendi atölyemizde gerçekleştiririz.
Evet. Robot satışı sonrasında robot ve öğretme ünitesi (teach pendant) kullanımı eğitimini ücretsiz veriyoruz; ekibiniz yeni parçaları kendisi öğretebilir.
Evet. Hücre kurmadan da çalışırız; mevcut robotlarınız için parça ve fikstür tasarımı ile robot programlamayı ayrı hizmet olarak sunuyoruz.
Robot hareketi çit ve kilitli kapı ile sınırlanır, yükleme istasyonunda ışık perdesi veya alan tarayıcı kullanılır, güvenlik fonksiyonları ISO 13849-1'e göre değerlendirilir ve kaynak dumanı için emiş ekipmanı kurulur. Her hücrede yerleşime özel risk değerlendirmesi yapılır.
3B model veya teknik resim, parça ağırlığı ve ölçüleri, dikiş listesi, yıllık adet ve hedef çevrim süresi ile bize ulaşın.
info@aomtechnology.tr0544 624 75 14